人形机器人热潮推动协作机器人出货量增长八倍
要点速览
- •据Interact预测,面向人形机器人制造商的全球协作机器人出货量预计将从2025年的5,000台增至2026年的43,000台以上,增幅超过八倍。
- •人形机器人开发商日益从成熟供应商处采购成熟硬件,而非自行生产所有组件,以便专注于软件和应用开发。
- •完整七轴协作机器人机械臂供应商和关节执行器制造商被认为是人形机器人产量扩大过程中的主要受益者。
- •由于中国作为生产基地的地位和供应链的邻近性,预计将向人形机器人厂商供应大部分协作机器人,但7月美国对中国制造的机器人和零部件实施的禁令正促使企业实现供应商多元化。
- •Interact Analysis估计,到2030年人形机器人应用可为协作机器人厂商贡献10%至30%的营收,高性能机械臂可能面临供应趋紧,而标准化硬件则承受价格压力。
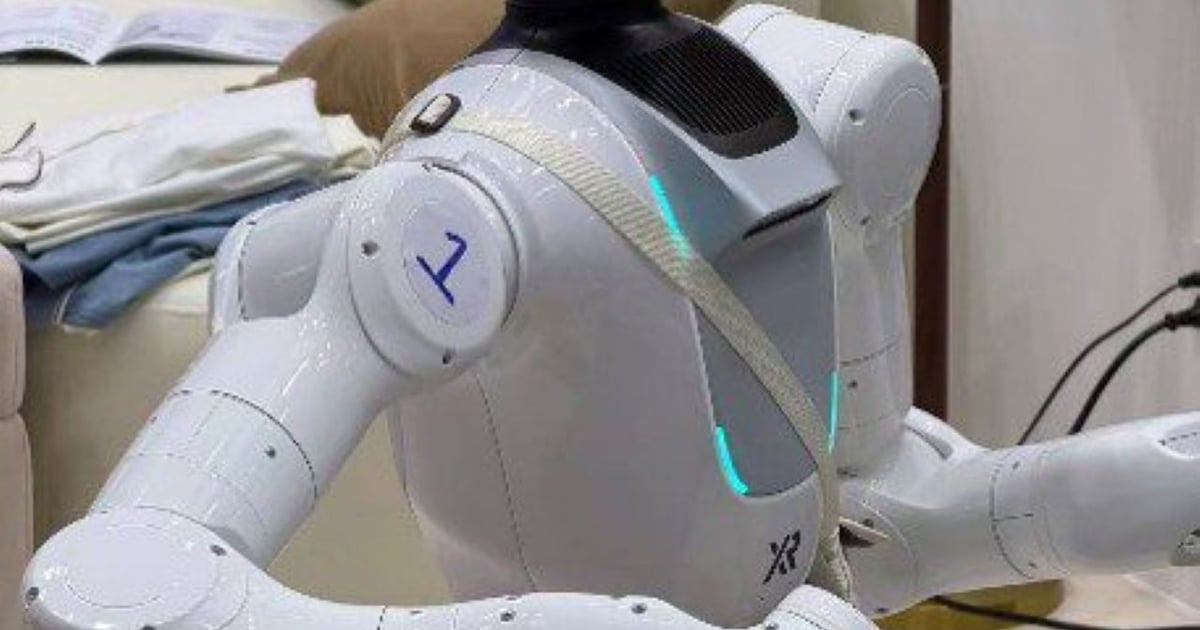
人形机器人产量的提升正在为协作机器人(cobot)硬件——即设计用于在人群周围安全运行的机械臂——创造新的需求来源,面向人形机器人制造商的出货量预计今年将激增逾八倍。
这是根据Interact Analysis发布的一份报告得出的结论。Interact Analysis是一家总部位于英国、在美国和中国设有办事处的工业自动化与机器人市场研究公司。报告发现,随着开发商越来越多地转向成熟的硬件制造商而非自行生产所有组件,全球协作机器人出货量将从2025年的5,000台跃升至2026年的43,000台以上。预计的这一跃升反映出人形机器人行业正以多快的速度走出原型开发阶段,迈向批量制造。
“许多人形机器人制造商正将软件和应用开发放在优先位置,这使得采购成熟硬件更具吸引力,”Interact Analysis市场分析师、该报告作者之一Mike Yang在接受TechTarget AI and Emerging Technologies采访时表示。“在可靠性和可重复性至关重要的工厂和物流应用领域,以及在快速扩张的研究和数据采集应用领域,对协作机器人机械臂的需求都在增长。”
据Yang介绍,这一趋势最直接的受益者是面向人形机器人的完整协作机器人机械臂供应商和关节执行器制造商。七轴机械臂在大多数工业机器人机械臂标准的六轴配置基础上增加了一个冗余的第七关节,使机构拥有额外的运动自由度。
“完整的七轴机械臂为人形机器人OEM提供成熟的力控、可靠性和可投产的硬件,而执行器供应商则为追求自行组装的客户提供支持,”他表示。“采购组合会有所不同,但随着人形机器人产量的扩大,这两个细分市场都应受益。”
中国的供应链优势
中国预计将占人形机器人制造商协作机器人供应的大部分,这既归因于该国作为人形机器人生产基地的地位,也归因于机器人制造商、协作机器人供应商和零部件制造商之间相对接近的距离。
“毗邻快速增长的国内人形机器人市场,能够实现更快的反馈、产品迭代以及从原型到批量生产的过渡,”Yang表示。“制造规模、激烈竞争和成本竞争力进一步支持快速定制和扩张。”
尽管预计中国厂商将占据先发优势,但随着市场扩张,其他地区的供应商也可能受益。地缘政治紧张局势和供应链压力正促使企业实现供应商多元化——7月美国对中国制造的机器人和机器人零部件实施的禁令进一步强化了这一趋势。
人形机器人或将重塑协作机器人市场
尽管人形机器人应用的营收在短期内预计仍将较为有限,但Interact Analysis估计,到2030年,这类应用最终可为协作机器人厂商的营收带来10%至30%增量。
Yang表示,人形机器人需求的激增可能会给最先进机械臂的供应商带来压力。这可能催生一个双层市场:高性能人形机器人机械臂面临更长的交货周期,而更为标准化的硬件则日益承受价格压力。
“我们不预期协作机器人行业会出现全面性的产能短缺,但随着需求扩大,经过验证的高性能人形机器人机械臂的供应可能会趋紧,”Yang表示。“相对集中的供应商基础面临扩张压力,尽管制造商正在投资产能,新进入者也在快速扩大供应基础,尤其是在中国。”
随着人形机器人制造商从原型转向更大规模的生产,其结果可能是供应商之间出现更大的差异化。产能投资的节奏、新进入者的到来以及完整机械臂采购与自行组装执行器之间的分工,将是在人形机器人产量扩大过程中值得关注的关键指标。
协作机器人与人形机器人
协作机器人与人形机器人之间日益重叠引发了这样一个问题:这两个市场在多大程度上能够被有意义地划分开。比利时布鲁塞尔自由大学机器人学教授、欧洲机器人初创公司CoEra和AILOS Robotics创始人Bram Vanderborght表示,行业应谨慎对待将二者视为相互竞争的类别。
“我不明白为什么协作机器人与人形机器人应当相互竞争,”他说。“人形机器人就是安装在可移动平台上的机器人机械臂,平台可以是腿式的,也可以是轮式的。”
他表示,更重要的区别在于设计为可在人群周围安全运行的机器人与为速度而优化的传统工业系统之间。传统协作机器人通常以较低速度运行,以降低在有人环境中的伤害风险,这在一定程度上限制了其相较传统工业机器人的生产力,Vanderborght指出。
“我们需要消除‘快但不安全的工业机械臂’与‘慢但安全的协作机器人’之间的界限,”他说。
本文由Scarlett Evans为AI Business于2026年9月16日报道。

