BitRobot Network 以子網路資料收集與 Bolts 獎勵擴展開放機器人實驗室
重點速覽
- •BitRobot Network 獲得來自 Solana Ventures、Big Brain Holdings、Protocol Labs 的資金以及 Solana 聯合創辦人 Anatoly Yakovenko 與 Raj Gokal 的天使投資,共計 800 萬美元,並由 FrodoBots Lab 孵化。
- •該平台運營四個已上線子網路——ET Fugi、TeleArms、Axis Robotics 與 ZenO——收集遙操作、虛擬機械臂模擬、運動學映射與智慧型手機空間影片資料,用於具身智能訓練。
- •貢獻者透過每月 epoch 結算將子網路點數兌換為不可轉讓的 Bolts,權限層級從 0-5 Bolts 的 Visitor 升至 1,500 Bolts 的 Lab Specialist。
- •參與無需存款或燃料費,且截至原始資料發布時,該網路尚未進行代幣生成事件或確定快照日期。
- •該項目採用實體遙操作證明驗證機制,將 IMU 加速度計資料與視覺光流比對以偵測偽造提交,並提醒用戶未經請求的代幣領取提議可能是釣魚詐騙。
BitRobot Network 的開放機器人模式
BitRobot Network 自我定位為「全球開放機器人實驗室」,是一個旨在為具身人工智慧收集實體與模擬互動資料的去中心化平台。該項目的前提是:大型語言模型已吸收了大部分可用的網路文字與合成資料,而機器人系統仍需數百萬小時的高保真、多模態示範資料,才能學會導航實體環境、操作日常物品並執行空間任務。對於不熟悉此術語的讀者而言,具身智能(embodied AI)是指透過與實體或模擬環境互動來學習的人工智慧,而非僅從文字中學習。
該網路所針對的資料包括空間軌跡、觸覺回饋、馬達致動遙測資料、RGB 影片、LiDAR 深度圖與慣性測量單元(IMU)資料。BitRobot 表示,其將機器人研究、遙操作與資料收集分散至模組化子網路,而非僅依賴專屬機器人車隊。
BitRobot Network 由 FrodoBots Lab 孵化,據稱已獲得來自 Solana Ventures、Big Brain Holdings、Protocol Labs 的 800 萬美元資金,以及 Solana 聯合創辦人 Anatoly Yakovenko 與 Raj Gokal 的個人天使投資。該項目亦將 Protocol Labs 描述為策略合作夥伴,並稱其為 IPFS 與 Filecoin 的創造者。此投資陣容將項目置於 Solana 生態系中,與該網路為 FrodoBots 相關子網路活動所描述的 Solana 錢包簽章一致。
子網路架構與貢獻者獎勵
該網路宣稱的已上線子網路涵蓋多種資料收集形式:
- SN/01: ET Fugi — 一種遊戲化的遙操作體驗,使用者在受控場域中操控實體微型機器人。
- SN/03: TeleArms(RoboPlayground) — 基於瀏覽器的虛擬關節型機械臂任務,無需實體硬體。
- SN/04: Axis Robotics — 專注於人對機器人運動學映射與高精度馬達控制的系統。
- SN/05 與 SN/06: ZenO — 一款行動端空間資料錄製應用程式,使用智慧型手機鏡頭捕捉烹飪、清潔、摺疊衣物與物品操作等日常活動。原始資料指出,配備 LiDAR 的 iPhone Pro 裝置可因空間影片獲得額外獎勵。
每個子網路皆發放特定領域的子網路點數(Subnet Points)。原始資料描述點數分配取決於資料數量、解析度與驗證通過率等因素。在固定的 epoch 週期,參與者依據其活躍子網路中所賺取的子網路點數比例,獲得整個網路層面的 Bolts。
該網路亦使用 Access ID 卡作為貢獻者的身份與聲譽層。原始資料將此卡描述為鏈上靈魂綁定(soulbound)憑證——在此情境中指綁定單一持有人的憑證——映射至參與者的主要錢包、Google 驗證與連結的 Discord 帳號。次要子網路可能需要不同的錢包簽章,包括 FrodoBots 相關活動使用 Solana、其他網路使用 EVM 憑證,而子網路點數皆匯總至同一個 Access ID。
宣稱的權限層級包括 Visitor、Trainee、Research Aide、Lab Technician、Lab Specialist 與 Network Luminary。原始資料列出以下門檻:Visitor 為 0–5 Bolts、Trainee 為 10 Bolts、Research Aide 為 50 Bolts、Lab Technician 為 250 Bolts、Lab Specialist 為 1,500 Bolts。其並未提供 Network Luminary 的 Bolts 門檻。
BitRobot 表示參與是免費的,且所描述的貢獻活動無需資金存入、流動性倉位或燃料費支出。參與者透過實體示範、虛擬模擬或空間影片錄製產生點數。Bolts 被描述為不可轉讓的內部網路點數,且截至原始資料發布時,該網路尚未進行代幣生成事件。
Access ID 入門與帳戶詳情
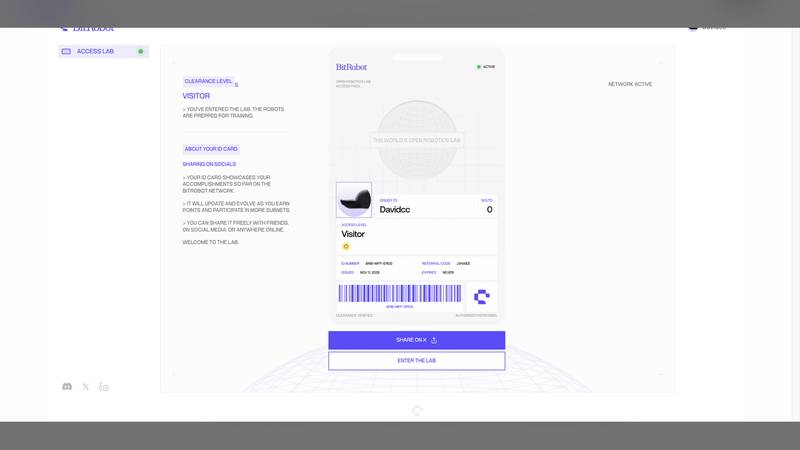
原始資料記錄了使用帳戶 Davidcc 的實測,其權限等級為 Visitor、Access ID 為 /BRB-MFF-ERDO,連接的錢包顯示為 Trust ByBsBf..ebul'。資料指出該測試遵循「KyberSwap 5-Block Standard」。
入門終端位於 Access ID 顯示使用者名稱 Davidcc、狀態 ACTIVE / AUTHORIZED PERSONNEL、基線層級 VISITOR、識別碼 /BRB-MFF-ERDO、簽發時間 NOV 11, 2026、到期設定 NEVER,以及推薦碼 J3HAEE。介面包含訊息「Your ID card showcases your accomplishments so far on the BitRobot Network. It will update and evolve as you earn points and participate in more subnets」,並附有 SHARE ON X 與 ENTER THE LAB 按鈕。
原始資料指出,Access ID 是初始化貢獻者遙測並將跨子網路活動與 Solana 或 EVM 錢包地址關聯的必要條件。其將此卡描述為追蹤終身 Bolts 的永久貢獻者護照,並建議用戶保留註冊時主要憑證的存取權,且不得與第三方分享助記詞。
宣稱的入門流程為:造訪 Google 帳戶、連結 Web3 錢包、選擇使用者名稱、檢視生成的 ID 號碼與推薦碼,並點擊 ENTER THE LAB。測試中引用的帳戶詳情為 Davidcc、/BRB-MFF-ERDO、推薦碼 J3HAEE、Visitor 層級與永久有效。
儀表板與 epoch 結算
主儀表板位於 STATUS: VISITOR,以及里程碑路線圖:VISITOR (0 / 5 BOLTS)、TRAINEE (10 BOLTS)、RESEARCH AIDE (50 BOLTS)、LAB TECHNICIAN (250 BOLTS) 與 LAB SPECIALIST (1,500 BOLTS)。頁面亦設有 Bolt Program Overview 橫幅,提示「Deep dive on BitRobot's unified rewards program: LEARN MORE」。
儀表板的遙測網格包括 THIS EPOCH、LAST EPOCH、LIFETIME BOLTS 與 REFERRALS。在記錄的帳戶中,下一個 epoch 顯示為 Dec 10 開始,前一個 epoch 已於前一天結束,兩者顯示的 Bolts 餘額皆為 0。該帳戶有 0 個推薦。導航選項包括 Dashboard、Contribute、Profile、Documentation、Shop 與 Whitepaper。
BitRobot 描述 Bolts 是在 epoch 結束時計算並結算,而非持續分配。參與者的分配額度係依據其在相關期間內經驗證的子網路點數相對於總貢獻的比例。原始資料描述 epoch 排程為每月一次,並在記錄的儀表板視圖中列出下一個 epoch 為 Dec 10。
原始資料亦指出,推薦計畫提供相當於活躍被推薦貢獻者所賺 Bolts 10% 的獎金。其將初始目標設定為從 0/5 的 Visitor 升至 10 Bolts 的 Trainee,並將 1,500 Bolts 的 Lab Specialist 列為較長期里程碑。
活躍子網路與任務
子網路目錄位於 open opportunities across the BitRobot Network. Each subnet offers a unique way to contribute, by piloting real or simulated robots, generating data, or connecting devices you already own.」
列出的機會包括 ET Fugi,描述為「Play an alien-hunting video game using real robots」,附有 GET STARTED 與 SUBNET DASHBOARD 按鈕。TeleArms: RoboPlayground 描述為「Complete missions piloting virtual robot arms」。Axis Robotics 描述為「Transfer human intelligence into robotics」。ZenO 則被呈現為一款針對智慧型手機最佳化的行動空間影片應用程式,為 iPhone Pro LiDAR 感測器提供加成倍率。
原始資料指出,用戶無法直接從主儀表板賺取 Bolts,而必須在一個或多個子網路中完成任務以產生子網路點數。每個子網路擁有獨立的發放曲線與驗證管線。TeleArms 產生虛擬空間操作資料,而 ZenO 產生實體空間地面實況資料。原始資料指出,跨多個子網路的貢獻可使 Access ID 獲得 Dual Subnet Contributor 與 Multi-Subnet Specialist 徽章。
記錄的進入途徑為:
- PC 與瀏覽器用戶可選擇 SN/03 TeleArms 並啟動虛擬機械臂任務。
- 行動用戶可下載適用於 iOS 或 Android 的 ZenO。
- 遊戲玩家與遙操作者可啟動 SN/01 ET Fugi 以控制實體機器人。
原始資料列舉了符合資格的活動範例,包括在 TeleArms 中完成三個機械臂操作情境,或透過 ZenO 提交兩段烹飪任務影片。參與者須在所選應用程式內連結其 Access ID,並確認所賺取的子網路點數顯示在個別子網路儀表板上。
原始資料確認四個已上線子網路組別——ET Fugi、TeleArms、Axis Robotics 與 ZenO——並推薦 TeleArms 作為零硬體的切入點。其表示在配備 LiDAR 的 iPhone Pro 上使用 ZenO 具有最高的宣稱資料倍率,並建議每週參與至少兩個子網路以獲取多子網路徽章。
個人檔案、徽章與貢獻連續紀錄
個人檔案與成就頁面位於 Credential Pass 顯示使用者名稱 Davidcc、狀態 ACTIVE / CLEARANCE VERIFIED、層級 Visitor、ID 號碼 BRB-MFF-ERDO、簽發日期 NOV 11, 2026,以及推薦碼 J3HAEE。頁面包含 SHOW OFF 與 DOWNLOAD 選項。
徽章矩陣包括里程碑徽章:FIRST SUBNET POINTS、FIRST REFERRAL、25 BOLTS、50 BOLTS、100 BOLTS 與 500 BOLTS。連續紀錄徽章包括 7-DAY STREAK、14-DAY STREAK 與 30-DAY STREAK。
子網路專屬徽章包括 ET FUGI: FIRST POINTS、TELEARMS: FIRST POINTS、AXIS ROBOTICS: FIRST POINTS、ZENO: FIRST POINTS、DUAL SUBNET CONTRIBUTOR、MULTI-SUBNET SPECIALIST,以及各子網路的 100 Bolts 個別成就。
原始資料指出,維持連續紀錄需要在每個連續的 24 小時 UTC 期間內至少完成一次經驗證的貢獻或任務。其警告,低品質、模糊或重複的 ZenO 提交可能被自動驗證拒絕並可能中斷連續紀錄。建議的做法是優先確保示範的品質與保真度,而非提交大量不合適的素材。
記錄的個人檔案工作流程為:檢視已解鎖與未解鎖徽章、完成 TeleArms 任務以爭取 FIRST SUBNET POINTS 與 TELEARMS: FIRST POINTS、完成 ZenO 任務以爭取 ZENO: FIRST POINTS 與 DUAL SUBNET CONTRIBUTOR、邀請一名活躍參與者以爭取 FIRST REFERRAL,並維持每日提交以達成 7 天連續紀錄。個人檔案的 DOWNLOAD 選項可用於保存 Access Pass 圖像。
BitRobot 宣稱的協議論述
BitRobot 主網站為 "SOLVING REAL PROBLEMS TODAY, The world's open robotics lab.",副標題為:"Where researchers, hardware operators, and compute providers come together to advance embodied AI." 網站包含 NETWORK、GRAND CHALLENGES、PUBLICATIONS、WHITEPAPER、ORIGIN 與 SHOP 的連結,以及 JOIN THE NETWORK 與 LEARN MORE 按鈕。
BitRobot 描述了一個涉及四個群體的生態系:設計機器人挑戰基準的研究人員、執行任務的資料貢獻者、訓練機器人基礎策略的算力提供者,以及將訓練好的策略部署至實體機器人的硬體操作者。原始資料指出,該協議的商業授權模式旨在將價值回饋至網路金庫以支撐 Bolts 與代幣價值,惟其並未提供具體授權協議或財務數據。
原始資料亦表示,參與者應審閱協議宣稱的資料格式,包括軌跡、多角度鏡頭畫面與力量遙測。該項目更廣泛的使命被描述為為具身智能產生去中心化基礎資料,以研究人員、硬體操作者、算力提供者與資料貢獻者為核心利益相關者。宣稱的官方網域為 bitrobot.ai 與 app.bitrobot.ai。
網路拓撲與資料驗證
網路架構頁面位於
該項目的圖表與技術說明顯示,原始影片、LiDAR 點雲與馬達致動座標會經過加密雜湊、空間連續性檢查,並編譯為供基礎模型訓練使用的機器人資料集。所列資料模態為 RGB 影片、LiDAR 深度圖、IMU 遙測與馬達運動學。
BitRobot 描述了一種實體遙操作證明流程,驗證者使用自動化感測一致性檢查來識別欺詐性提交。原始資料以 ZenO 為例:IMU 加速度計資料會與視覺光流比對,以偵測偽造或 AI 生成的影片。其指出合成或欺騙性資料可能導致帳戶被標記及沒收已累積的子網路點數。
原始資料建議貢獻者使用乾淨的鏡頭、穩定的光線與一致的 Wi-Fi 或 5G 上傳速度。其表示資料驗證分數會影響貢獻者的子網路點數倍率,並建議在光線充足的環境中以自然的手部動作進行錄製。這些在原始資料中被呈現為操作要求與建議,而非獨立的接受保證。
貢獻者角色與 Grand Challenges
貢獻者入口位於
- 研究人員:提交基準任務並評估機器人學習演算法。
- 硬體操作者:將機械臂、四足機器人或微型漫遊車連接至子網路。
- 算力提供者:為策略訓練提供 GPU 叢集。
- 個人貢獻者:提供每日任務示範。
該入口亦設有 Grand Challenges,附帶專屬獎金池與特殊 Bolts 分配額度。原始資料指出,BitRobot 與研究合作夥伴可能推出限時挑戰,涉及諸如靈巧的手內物體操作或低延遲長距離遙操作等里程碑。完成此類挑戰據描述可獲得標準 epoch 競爭池之外的專屬獎勵 Bolts。
具備開發或研究能力的參與者可審閱挑戰看板、為專門子網路提交提案,或架設實體硬體節點。原始資料列出項目路線圖為從微型機器人與機械臂擴展至完整的人形實體形態。
官方 X 帳號與安全警示
BitRobot 宣稱的官方 X 帳號為 https://x.com/BitRobotNetwork,帳號名稱為 @BitRobotNetwork。原始資料指出該檔案擁有超過 109,600 名粉絲(即 109.6K+),並顯示簡介:"The world's open robotics lab. Apply now. bitrobot.ai | linktr.ee/bitrobot"。
該帳號被引用的更新包括與 @GroundedSI 共同推出 Grounded API,以及聲明:"Better robot models come from better data. That takes two things: hardware that captures it fully, and tooling that turns it into training signal"。時間線還包括子網路擴展公告、社群挑戰回顧與生態系里程碑。原始資料在介面呈現的相關內容中提及了個人用戶帳號 @Ducktumay。
原始資料警告用戶勿點擊提供「BitRobot Token Claims」或「Immediate Bolts Redemptions」的贊助廣告或私人訊息。其指出 BitRobot 尚未進行代幣生成事件(TGE),合法活動僅發生於 bitrobot.ai 與 app.bitrobot.ai,且團隊成員不會要求私鑰、助記詞或加密貨幣存款。由於尚未發生代幣生成事件,任何承諾代幣領取或立即兌換的招攬行為均與項目當時宣稱的狀態相悖。其亦指出 Bolts 為不可轉讓的內部網路點數。
用戶被指示核實 @BitRobotNetwork 帳號、審閱有關 Grounded API 整合與 epoch 排程的置頂貼文,並使用官方 Linktree linktr.ee/bitrobot 尋找 Discord 社群。原始資料建議將官方應用程式與網站網域加入書籤,並將未經請求的代幣領取連結視為潛在釣魚嘗試。
原始資料所述的貢獻做法
原始資料強調示範品質勝於提交數量。其指出自動化電腦視覺系統會評估軌跡平滑度與任務完成度,而昏暗、不穩定或偽造的影片可能被拒絕或影響驗證者信任分數。
其亦建議不要使用無頭腳本(headless scripts)自動化遙操作。據原始資料,TeleArms 與 ET Fugi 能夠偵測不自然或確定性的微動作,因此模擬軌跡應反映真實的人類操作。跨多個子網路的貢獻被呈現為爭取 Dual Subnet Contributor 徽章的方式,而每日經驗證的提交則是獲得 7 天、14 天與 30 天連續紀錄徽章的必要條件。
原始資料指出,Bolts 計畫處於早期階段,且該網路尚未發行代幣或確定快照日期。其將早期參與、累積 Bolts、連續紀錄徽章與更高權限層級呈現為可能與計畫最終分配規則相關的因素,但並未提供最終的代幣兌換公式或快照排程。
項目宣稱與當前狀態
BitRobot Network 的宣稱目標是結合遙操作、模擬、行動空間錄製與去中心化驗證,解決具身智能實體互動資料短缺的問題。該平台的記錄組件包括四個已上線子網路組別、Access ID 憑證、權限層級、基於 epoch 的 Bolts 結算、推薦獎勵與基於徽章的貢獻追蹤。
原始資料指出該項目獲得 Solana Ventures、Big Brain Holdings、Protocol Labs、Anatoly Yakovenko 與 Raj Gokal 共 800 萬美元的支持,並確認 FrodoBots Lab 為其孵化者。其亦描述該網路在代幣發行前運作,無確定的快照日期,且 Bolts 仍為內部不可轉讓點數。
對於後續追蹤此項目的讀者而言,文檔中指出的近期指標是每月 epoch 結算——記錄的儀表板顯示 Dec 10 為下一個 epoch 的開始——以及可能的 Grand Challenge 公告,以及路線圖宣稱從微型機器人與機械臂邁向完整人形實體形態的進程。
截至原始資料發布時,貢獻者可透過 進入入門頁面、 進入主儀表板、 進入子網路目錄、 進入個人檔案頁面、 進入主協議網站、 進入網路頁面、 進入貢獻者入口,以及 https://x.com/BitRobotNetwork 進入項目的 X 帳號。參與者應透過項目官方渠道核實當前計畫條款、資格規則、安全要求以及任何未來的代幣或快照公告。

