BitRobot Network 扩展开放机器人实验室:基于子网的数据采集与 Bolts 奖励
要点速览
- •BitRobot Network 获得 800 万美元资金,投资方包括 Solana Ventures、Big Brain Holdings、Protocol Labs 以及 Solana 联合创始人 Anatoly Yakovenko 和 Raj Gokal 的天使投资,孵化方为 FrodoBots Lab。
- •该平台运营四个生产子网——ET Fugi、TeleArms、Axis Robotics 和 ZenO——采集遥操作、虚拟机械臂仿真、运动学映射和智能手机空间视频数据,用于具身智能训练。
- •贡献者通过月度 Epoch 结算将子网积分转换为不可转让的 Bolts,权限等级从 0-5 Bolts 的 Visitor 逐步升至 1,500 Bolts 的 Lab Specialist。
- •参与无需押金或 gas 费用,且截至原始资料发布,该网络尚未进行代币生成事件或确定快照日期。
- •项目采用物理遥操作证明验证机制,将 IMU 加速度计数据与视觉光流比对以检测虚假提交,并警告用户未经请求的代币申领优惠可能是钓鱼攻击。
BitRobot Network 的开放机器人模式
BitRobot Network 自称为"世界开放机器人实验室",是一个旨在为具身人工智能采集物理与仿真交互数据的去中心化平台。该项目的立论基础是:大型语言模型已吸收了互联网上大量可用文本与合成数据,而机器人系统仍需数百万小时的高保真、多模态演示数据,才能学会在物理环境中导航、操作日常物品并执行空间任务。对于不熟悉该术语的读者,具身智能(Embodied AI)指通过与物理或仿真环境交互(而非仅通过文本)来学习的人工智能。
该网络目标数据包括空间轨迹、触觉反馈、电机驱动遥测、RGB 视频、LiDAR 深度图和惯性测量单元(IMU)数据。BitRobot 表示,它将机器人研究、遥操作和数据采集分布于模块化子网中,而非仅依赖专有机器人车队。
BitRobot Network 由 FrodoBots Lab 孵化,据描述已获得来自 Solana Ventures、Big Brain Holdings、Protocol Labs 的 800 万美元资金,以及 Solana 联合创始人 Anatoly Yakovenko 和 Raj Gokal 的个人天使投资。该项目还将 Protocol Labs 描述为战略合作伙伴,并确认其为 IPFS 和 Filecoin 的创建者。这一投资者阵容将项目置于 Solana 生态之中,与网络所描述的 FrodoBots 相关子网活动所需的 Solana 钱包签名一致。
子网架构与贡献者奖励
该网络所述的生产子网涵盖多种数据采集形式:
- SN/01: ET Fugi — 游戏化遥操作体验,用户在受控竞技场中操控实体微型机器人。
- SN/03: TeleArms(RoboPlayground) — 基于浏览器的虚拟关节机械臂任务,无需物理硬件。
- SN/04: Axis Robotics — 专注人机运动学映射和高精度电机控制的系统。
- SN/05 与 SN/06: ZenO — 利用智能手机摄像头记录做饭、清洁、折叠衣物和物品操作等日常活动的移动端空间数据录制应用。原始资料称配备 LiDAR 的 iPhone Pro 设备录制空间视频可获得额外奖励。
每个子网按领域发放子网积分(Subnet Points)。原始资料描述积分分配取决于数据数量、分辨率和验证通过率等因素。在定期 Epoch 间隔中,参与者根据其在活跃子网中所赚子网积分的份额获得全网 Bolts。
该网络还使用 Access ID 卡作为贡献者身份与声誉层。原始资料将该卡描述为链上灵魂绑定凭证——即绑定单一所有者的凭证——映射到参与者的主钱包、Google 身份验证和关联的 Discord 账户。次级子网可能需要不同的钱包签名,包括与 FrodoBots 相关活动所需的 Solana 以及其他网络的 EVM 凭证,而子网积分均聚合至同一 Access ID。
所述权限等级包括 Visitor、Trainee、Research Aide、Lab Technician、Lab Specialist 和 Network Luminary。原始资料列出以下门槛:Visitor 为 0–5 Bolts、Trainee 为 10 Bolts、Research Aide 为 50 Bolts、Lab Technician 为 250 Bolts、Lab Specialist 为 1,500 Bolts,未提供 Network Luminary 的 Bolts 门槛。
BitRobot 表示参与免费,所述贡献活动无需资金存入、流动性头寸或 gas 支出。参与者通过物理演示、虚拟仿真或空间视频录制赚取积分。Bolts 被描述为不可转让的网络内部积分,且截至原始资料发布,该网络尚未进行代币生成事件。
Access ID 入门与账户详情
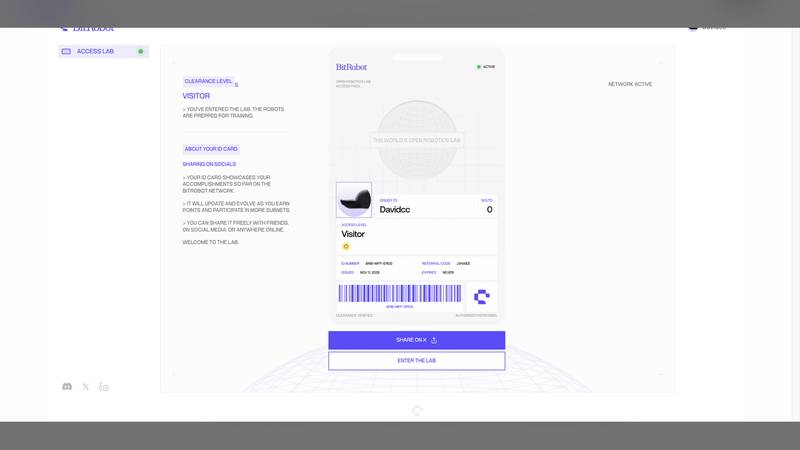
原始资料记录了一次使用账户 Davidcc 的实测,权限等级为 Visitor,Access ID 为 /BRB-MFF-ERDO,连接钱包显示为 Trust ByBsBf..ebul'。资料称该测试遵循"KyberSwap 5-Block 标准"。
入门终端位于 Access ID 显示用户名 Davidcc、状态 ACTIVE / AUTHORIZED PERSONNEL、基线等级 VISITOR、标识符 /BRB-MFF-ERDO、签发时间戳 NOV 11, 2026、过期设置 NEVER,以及推荐码 J3HAEE。界面包含如下信息:"Your ID card showcases your accomplishments so far on the BitRobot Network. It will update and evolve as you earn points and participate in more subnets.",并提供 SHARE ON X 和 ENTER THE LAB 按钮。
原始资料称,需要 Access ID 来初始化贡献者遥测数据,并将跨子网活动与 Solana 或 EVM 钱包地址关联。资料将该卡描述为追踪终身 Bolts 的永久贡献者通行证,并建议用户妥善保存注册时所用的主凭证,且不向第三方透露助记词。
所述入门流程为:访问 Google 账户,关联 Web3 钱包,选择用户名,核对生成的 ID 号和推荐码,然后点击 ENTER THE LAB。测试引用的账户信息为 Davidcc、/BRB-MFF-ERDO、推荐码 J3HAEE、Visitor 等级和永久有效期。
仪表板与 Epoch 结算
主仪表板位于 STATUS: VISITOR,以及 VISITOR (0 / 5 BOLTS)、TRAINEE (10 BOLTS)、RESEARCH AIDE (50 BOLTS)、LAB TECHNICIAN (250 BOLTS) 和 LAB SPECIALIST (1,500 BOLTS) 的里程碑路线图。页面还设有 Bolt Program Overview 横幅,提示 "Deep dive on BitRobot's unified rewards program: LEARN MORE"。
仪表板的遥测网格包括 THIS EPOCH、LAST EPOCH、LIFETIME BOLTS 和 REFERRALS。在记录的账户中,下一 Epoch 显示为 Dec 10 开始,上一 Epoch 已于前一日结束,两项显示的 Bolts 余额均为 0。账户推荐人数为 0。导航选项包括 Dashboard、Contribute、Profile、Documentation、Shop 和 Whitepaper。
BitRobot 描述 Bolts 在每个 Epoch 结束时计算并结算,而非持续分发。参与者的分配基于其经核实的子网积分相对于该期间全网贡献的比例份额。原始资料描述 Epoch 为月度周期,并在记录的仪表板视图中列出下一 Epoch 为 Dec 10。
原始资料还称,推荐计划提供相当于被推荐活跃贡献者所赚 Bolts 10% 的奖励。它将初始目标设定为从 0/5 的 Visitor 升至 10 Bolts 的 Trainee,并将 1,500 Bolts 的 Lab Specialist 列为较长期里程碑。
活跃子网与任务
子网目录位于 "Explore open opportunities across the BitRobot Network. Each subnet offers a unique way to contribute, by piloting real or simulated robots, generating data, or connecting devices you already own."
列出的机会包括 ET Fugi,描述为"Play an alien-hunting video game using real robots",配有 GET STARTED 和 SUBNET DASHBOARD 按钮。TeleArms: RoboPlayground 被描述为"Complete missions piloting virtual robot arms"。Axis Robotics 被描述为"Transfer human intelligence into robotics"。ZenO 被介绍为针对智能手机优化的移动端空间视频应用,iPhone Pro LiDAR 传感器可享受加成倍率。
原始资料称,用户无法直接从主仪表板赚取 Bolts,而必须通过在一个或多个子网中完成任务来生成子网积分。每个子网拥有独立的排放曲线和验证流水线。TeleArms 产生虚拟空间操作数据,而 ZenO 产生物理空间真值数据。原始资料指出,跨多个子网的贡献可使 Access ID 获得 Dual Subnet Contributor 和 Multi-Subnet Specialist 徽章。
记录的进入路径为:
- PC 和浏览器用户可选择 SN/03 TeleArms 并启动虚拟机械臂任务。
- 移动用户可下载适用于 iOS 或 Android 的 ZenO。
- 游戏玩家和遥操作者可启动 SN/01 ET Fugi 来控制实体机器人。
原始资料给出的合格活动示例包括在 TeleArms 中完成三个机械臂操作场景,或通过 ZenO 提交两个做饭任务视频。参与者需在所选应用中关联其 Access ID,并确认所赚子网积分显示在对应子网仪表板上。
原始资料确认了四组生产子网——ET Fugi、TeleArms、Axis Robotics 和 ZenO——并推荐 TeleArms 作为无需硬件的入口。资料称在配备 LiDAR 的 iPhone Pro 上使用 ZenO 具有最高的所述数据倍率,并建议每周至少参与两个子网以解锁多子网徽章。
个人资料、徽章与贡献连击
个人资料与成就页面位于 Credential Pass 显示用户名 Davidcc、状态 ACTIVE / CLEARANCE VERIFIED、等级 Visitor、ID 号 BRB-MFF-ERDO、签发日期 NOV 11, 2026,以及推荐码 J3HAEE。页面提供 SHOW OFF 和 DOWNLOAD 功能。
徽章矩阵包括里程碑徽章 FIRST SUBNET POINTS、FIRST REFERRAL、25 BOLTS、50 BOLTS、100 BOLTS 和 500 BOLTS。连击徽章包括 7-DAY STREAK、14-DAY STREAK 和 30-DAY STREAK。
子网专属徽章包括 ET FUGI: FIRST POINTS、TELEARMS: FIRST POINTS、AXIS ROBOTICS: FIRST POINTS、ZENO: FIRST POINTS、DUAL SUBNET CONTRIBUTOR、MULTI-SUBNET SPECIALIST,以及每个子网单独的 100 Bolts 成就。
原始资料称,维持连击需要在每个连续的 24 小时 UTC 周期内至少提交一次经核实的贡献或完成任务。资料警告,低质量、模糊或重复的 ZenO 提交可能被自动验证拒绝并中断连击。建议做法是优先保证演示的质量与保真度,而非大量提交不合适的素材。
记录的个人资料操作流程为:查看已解锁与未解锁徽章;完成一个 TeleArms 任务以冲击 FIRST SUBNET POINTS 和 TELEARMS: FIRST POINTS;完成一个 ZenO 任务以冲击 ZENO: FIRST POINTS 和 DUAL SUBNET CONTRIBUTOR;邀请一位活跃参与者以冲击 FIRST REFERRAL;并保持每日提交以冲击 7 天连击。个人资料的 DOWNLOAD 选项可用于保存 Access Pass 图片。
BitRobot 所述的协议理念
BitRobot 主网站为 "SOLVING REAL PROBLEMS TODAY, The world's open robotics lab.",副标题为 "Where researchers, hardware operators, and compute providers come together to advance embodied AI." 网站包含 NETWORK、GRAND CHALLENGES、PUBLICATIONS、WHITEPAPER、ORIGIN 和 SHOP 链接,以及 JOIN THE NETWORK 和 LEARN MORE 按钮。
BitRobot 描述了涉及四类群体的生态系统:设计机器人挑战基准的研究人员、执行任务的数据贡献者、为机器人基础策略训练提供算力的算力提供商,以及在物理机器人上部署已训练策略的硬件运营者。原始资料称,该协议的商业许可模式旨在将价值回馈网络金库以支撑 Bolts 和代币价值,但未提供具体的许可协议或财务数据。
原始资料还称,参与者应了解协议所述的数据格式,包括轨迹、多角度摄像头画面和力遥测。项目的更广泛使命被描述为生产具身智能的去中心化基础数据,核心利益相关方包括研究人员、硬件运营者、算力提供商和数据贡献者。所述官方域名为 bitrobot.ai 和 app.bitrobot.ai。
网络拓扑与数据验证
网络架构页面位于
项目的图表与技术描述显示,原始视频、LiDAR 点云和电机驱动坐标经密码学哈希处理、进行空间连续性校验,并编译为面向基础模型训练的机器人数据集。所列数据模态包括 RGB 视频、LiDAR 深度图、IMU 遥测和电机运动学数据。
BitRobot 描述了一种物理遥操作证明机制,验证者通过自动化感官一致性检查识别欺诈性提交。原始资料以 ZenO 为例:将 IMU 加速度计数据与视觉光流进行比对,以检测虚假或 AI 生成的视频。资料称,提交合成或伪造数据可能导致账户标记和已积累子网积分的没收。
原始资料建议贡献者使用干净的镜头、稳定的光线和一致的 Wi-Fi 或 5G 上传速度。资料称数据验证评分会影响贡献者的子网积分倍率,并建议在光线充足的环境中以自然的手部动作录制。这些是原始资料中呈现的运营要求和建议,并非对通过率的独立保证。
贡献者角色与 Grand Challenges
贡献者门户位于
- 研究人员:提交基准任务并评估机器人学习算法。
- 硬件运营者:将机械臂、四足机器人或微型探测车接入子网。
- 算力提供商:为策略训练提供 GPU 集群。
- 个人贡献者:提供日常任务演示。
该门户还设有 Grand Challenges,配备专属奖池和特殊 Bolts 分配额度。原始资料称,BitRobot 及研究合作伙伴可能推出限时挑战,涉及如灵巧的手内物体操作或低延迟长距离遥操作等里程碑。完成此类挑战被描述为可获得标准 Epoch 竞争池之外的专属 Bolts 奖励。
具备开发或研究能力的参与者可查看挑战看板,提交专业子网提案或托管物理硬件节点。原始资料列出项目路线图,即从微型机器人和机械臂扩展至完整的人形物理实体。
官方 X 账户与安全警告
BitRobot 所述官方 X 账户为 https://x.com/BitRobotNetwork,使用 @BitRobotNetwork 句柄。原始资料报告该账户拥有超过 109,600 名粉丝(即 109.6K+),简介为:"The world's open robotics lab. Apply now. bitrobot.ai | linktr.ee/bitrobot"。
资料引用的账户动态包括与 @GroundedSI 联合推出 Grounded API,以及声明:"Better robot models come from better data. That takes two things: hardware that captures it fully, and tooling that turns it into training signal"。时间线还包括子网扩展公告、社区挑战回顾和生态里程碑。原始资料在界面展示的语境中提及个人用户句柄 @Ducktumay。
原始资料警告用户不要点击提供"BitRobot Token Claims"或"Immediate Bolts Redemptions"的赞助广告或私信。资料指出 BitRobot 尚未进行代币生成事件(TGE),合法活动仅发生在 bitrobot.ai 和 app.bitrobot.ai,团队成员绝不会索要私钥、助记词或加密货币存款。由于尚未发生代币生成事件,任何承诺代币申领或即时兑换的招揽均与该项目当时的既定状态相悖。资料还称 Bolts 为不可转让的网络内部积分。
用户被指示核实 @BitRobotNetwork 句柄,查看关于 Grounded API 集成和 Epoch 日程的置顶帖,并通过官方 Linktree linktr.ee/bitrobot 找到 Discord 社区。原始资料建议收藏官方应用和网站域名,并将未经请求的代币申领链接视为潜在钓鱼攻击。
原始资料所述贡献规范
原始资料强调演示质量重于提交数量。资料称自动化计算机视觉系统会评估轨迹平滑度和任务完成度,昏暗、晃动或伪造的视频可能被拒绝或影响验证者信任评分。
资料还建议不要使用无头脚本自动化遥操作。据原始资料,TeleArms 和 ET Fugi 可检测不自然或确定性的微动作,因此仿真轨迹应反映真实的人类控制。跨多个子网的贡献被介绍为获取 Dual Subnet Contributor 徽章的途径,而每日经核实的提交是 7 天、14 天和 30 天连击徽章的必要条件。
原始资料指出 Bolts 计划尚处早期阶段,网络尚未推出代币或确定快照日期。资料将早期参与、积累 Bolts、连击徽章和更高权限等级呈现为可能与该计划最终分配规则相关的因素,但未提供最终的代币转换公式或快照日程。
项目声明与当前状态
BitRobot Network 的既定目标是通过结合遥操作、仿真、移动空间录制和去中心化验证,解决具身智能物理交互数据短缺问题。平台记录的组件包括四组生产子网、Access ID 凭证、权限等级、基于 Epoch 的 Bolts 结算、推荐奖励和基于徽章的贡献追踪。
原始资料报告来自 Solana Ventures、Big Brain Holdings、Protocol Labs、Anatoly Yakovenko 和 Raj Gokal 的 800 万美元资金支持,并确认 FrodoBots Lab 为项目孵化方。资料还将该网络描述为处于代币发行前阶段,无确定快照日期,Bolts 仍为不可转让的内部积分。
对于从此处持续关注该项目的读者,文档中最临近的节点是月度 Epoch 结算——记录的仪表板显示 Dec 10 为下一 Epoch 开始时间——此外还有可能的 Grand Challenges 公告,以及路线图所述从微型机器人和机械臂向完整人形实体扩展的进程。
截至原始资料发布,贡献者可访问以下页面:入门页面 X 账户 https://x.com/BitRobotNetwork。参与者应通过项目官方渠道核实当前计划条款、参与资格规则、安全要求以及任何未来代币或快照公告。

