BitRobot Network Rozszerza Otwarte Laboratorium Robotyki o Zbieranie Danych w Sieci Podsieci i Program Nagród Bolts
Najważniejsze informacje
- •BitRobot Network zabezpieczył 8,0 miliona dolarów od Solana Ventures, Big Brain Holdings, Protocol Labs oraz inwestycji aniołowskich współzałożycieli Solany — Anatolija Yakovenki i Raja Gokala, a jego inkubatorem jest FrodoBots Lab.
- •Platforma uruchamia cztery produkcyjne podsieci — ET Fugi, TeleArms, Axis Robotics i ZenO — które zbierają dane teleoperacyjne, symulacji wirtualnych ramion robotycznych, mapowania kinematycznego i mobilnych nagrań przestrzennych do treningu embodied AI.
- •Uczestnicy przeliczają Subnet Points na niezbywalne Bolts podczas miesięcznych rozliczeń epok, a poziomy przydziału rosną od Visitor przy 0-5 Bolts do Lab Specialist przy 1 500 Bolts.
- •Udział jest darmowy — bez wpłat ani opłat gazowych — a sieć nie przeprowadziła eventu generacji tokena ani nie ustaliła dat migawek na moment publikacji źródła.
- •Projekt stosuje walidację proof-of-physical-teleoperation, porównując dane akcelerometru IMU z wizualnym przepływem optycznym w celu wykrycia fałszywych zgłoszeń, i ostrzega użytkowników, że niezamówione oferty roszczeń tokenowych to potencjalne próby phishingu.
Otwarty model robotyki BitRobot Network
BitRobot Network przedstawia się jako "Otwarte Laboratorium Robotyki Świata" — zdecentralizowaną platformę zaprojektowaną do zbierania fizycznych i symulowanych danych interakcji dla ucieleśnionej sztucznej inteligencji (embodied AI). Premisa projektu opiera się na założeniu, że duże modele językowe przyswoiły znaczną część dostępnego tekstu internetowego i danych syntetycznych, podczas gdy systemy robotyczne wciąż wymagają milionów godzin wiernych, multimodalnych demonstracji, aby nauczyć się poruszania w środowisku fizycznym, manipulowania codziennymi przedmiotami i wykonywania zadań przestrzennych. Dla czytelników niezaznajomionych z pojęciem: embodied AI oznacza sztuczną inteligencję uczącą się poprzez interakcję ze środowiskiem fizycznym lub symulowanym, a nie wyłącznie z tekstu.
Dane celowane przez sieć obejmują trajektorie przestrzenne, informację zwrotną dotykową, telemetrię aktuacji silników, wideo RGB, mapy głębokości LiDAR oraz dane jednostki pomiaru bezwładności (IMU). BitRobot deklaruje, że dystrybuuje badania robotyczne, teleoperację i zbieranie danych za pośrednictwem modułowych podsieci, zamiast polegać wyłącznie na własnościowych flotach robotów.
BitRobot Network został inkubowany przez FrodoBots Lab i — według opisu — zabezpieczył 8,0 miliona dolarów od Solana Ventures, Big Brain Holdings, Protocol Labs oraz osobistych inwestycji aniołowskich współzałożycieli Solany: Anatolija Yakovenki i Raja Gokala. Projekt opisuje również Protocol Labs jako partnera strategicznego i identyfikuje go jako twórcę IPFS i Filecoin. Ta linia wspierających sytuuje projekt w ekosystemie Solana, co jest spójne z podpisami portfeli Solana opisywanymi przez sieć dla aktywności podsieci związanych z FrodoBots.
Architektura podsieci i nagrody dla uczestników
Zadeklarowane produkcyjne podsieci sieci obejmują kilka form zbierania danych:
- SN/01: ET Fugi — Grywalizowane doświadczenie teleoperacyjne, w którym użytkownicy pilotują fizyczne mikro-roboty na kontrolowanych arenach.
- SN/03: TeleArms, czyli RoboPlayground — Misje oparte na przeglądarce z wirtualnymi przegubowymi ramionami robotycznymi, nie wymagające fizycznego sprzętu.
- SN/04: Axis Robotics — System skoncentrowany na mapowaniu kinematyki człowiek-robot i precyzyjnym sterowaniu silników.
- SN/05 i SN/06: ZenO — Mobilna aplikacja do nagrywania danych przestrzennych wykorzystująca kamery smartfonów do rejestrowania codziennych czynności, takich jak gotowanie, sprzątanie, składanie i manipulowanie przedmiotami. Materiał źródłowy podaje, że urządzenia iPhone Pro z LiDAR otrzymują wzmocnione nagrody za wideo przestrzenne.
Każda podsieć przyznaje specyficzne dla domeny Subnet Points. Źródło opisuje przyznawanie punktów jako zależne od czynników obejmujących ilość danych, rozdzielczość i wskaźniki zdawalności walidacji. W regularnych odstępach epok uczestnicy otrzymują ogólnosieciowe Bolts proporcjonalnie do swojego udziału w Subnet Points zdobytych w aktywnych podsieciach.
Sieć wykorzystuje również kartę Access ID jako warstwę tożsamości i reputacji uczestnika. Źródło opisuje kartę jako on-chain, soulbound poświadczenie — w tym kontekście poświadczenie przypisane do jednego właściciela — zmapowane na podstawowy portfel uczestnika, uwierzytelnianie Google i połączone konto Discord. Podsieci drugorzędne mogą wymagać innych podpisów portfeli, w tym Solana dla aktywności związanej z FrodoBots i poświadczeń EVM dla innych sieci, podczas gdy Subnet Points są agregowane do tego samego Access ID.
Zadeklarowana hierarchia przydziałów obejmuje Visitor, Trainee, Research Aide, Lab Technician, Lab Specialist i Network Luminary. Źródło podaje następujące progi: Visitor przy 0–5 Bolts, Trainee przy 10 Bolts, Research Aide przy 50 Bolts, Lab Technician przy 250 Bolts i Lab Specialist przy 1 500 Bolts. Nie podaje progu Bolts dla Network Luminary.
BitRobot deklaruje, że udział jest darmowy i nie wymaga wpłaty kapitału, pozycji płynności ani wydatków na gaz dla opisanych czynności wniesienia wkładu. Uczestnicy generują punkty poprzez fizyczne demonstracje, symulacje wirtualne lub nagrania wideo przestrzenne. Bolts są opisywane jako niezbywalne wewnętrzne kredyty sieciowe, a sieć nie przeprowadziła eventu generacji tokena w momencie publikacji materiału źródłowego.
Onboarding Access ID i szczegóły konta
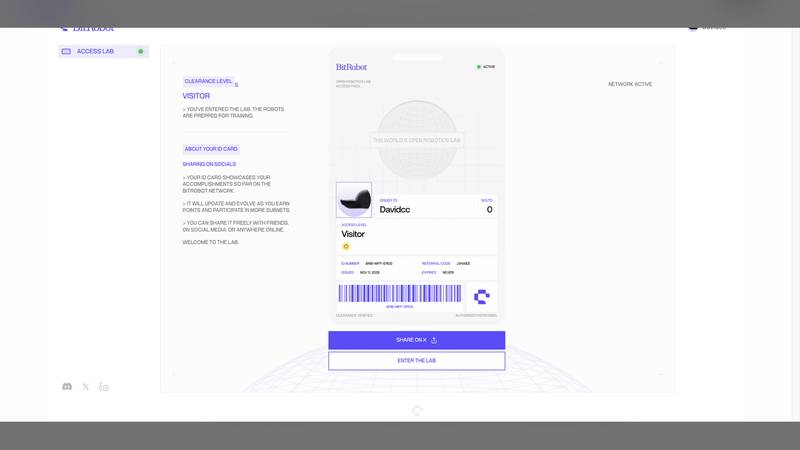
Źródło dokumentuje test na żywo z użyciem konta Davidcc, z poziomem przydziału Visitor, Access ID /BRB-MFF-ERDO i podłączonym portfelem wyświetlanym jako Trust ByBsBf..ebul'. Podaje, że test był zgodny ze "standardem KyberSwap 5-Block".
Terminal onboardingowy jest dostępny pod adresem Według źródła wygenerowany Access ID wyświetlał nazwę użytkownika Davidcc, status ACTIVE / AUTHORIZED PERSONNEL, bazowy poziom VISITOR, identyfikator /BRB-MFF-ERDO, znacznik czasu wydania NOV 11, 2026, ustawienie wygasania NEVER oraz kod polecający J3HAEE. Interfejs zawierał komunikaty: "Twoja karta ID prezentuje dotychczasowe osiągnięcia w BitRobot Network. Będzie aktualizować się i ewoluować w miarę zdobywania punktów i udziału w kolejnych podsieciach", wraz z przyciskami SHARE ON X i ENTER THE LAB.
Źródło podaje, że Access ID jest wymagany do zainicjowania telemetrii uczestnika i powiązania aktywności w podsieciach z adresem portfela Solana lub EVM. Opisuje kartę jako stały paszport uczestnika śledzący dożywotnią akumulację Bolts. Doradza również użytkownikom zachowanie dostępu do podstawowych poświadczeń użytych podczas rejestracji i nieudostępnianie fraz seed osobom trzecim.
Zadeklarowany proces onboardingowy obejmuje odwiedzenie połączenie konta Google, podłączenie portfela Web3, wybranie nazwy użytkownika, weryfikację wygenerowanego numeru ID i kodu polecającego oraz kliknięcie ENTER THE LAB. Szczegóły konta cytowane w teście to Davidcc, /BRB-MFF-ERDO, kod polecający J3HAEE, poziom Visitor i permanentne wygasanie.
Dashboard i rozliczenia epok
Główny dashboard znajduje się pod adresem Źródło podaje, że jego górna karta wyświetlała STATUS: VISITOR oraz mapę drogową kamieni milowych: VISITOR (0 / 5 BOLTS), TRAINEE (10 BOLTS), RESEARCH AIDE (50 BOLTS), LAB TECHNICIAN (250 BOLTS) i LAB SPECIALIST (1 500 BOLTS). Strona zawierała również baner Bolt Program Overview z zachętą "Deep dive on BitRobot's unified rewards program: LEARN MORE".
Siatka telemetrii dashboardu obejmowała THIS EPOCH, LAST EPOCH, LIFETIME BOLTS i REFERRALS. W udokumentowanym koncie następna epoka miała zaczynać się 10 grudnia (Dec 10), poprzednia zakończyła się dzień wcześniej, a oba wyświetlane salda Bolts wynosiły 0. Konto miało 0 poleceń. Opcje nawigacji obejmowały Dashboard, Contribute, Profile, Documentation, Shop i Whitepaper.
BitRobot opisuje Bolts jako obliczane i rozliczane na koniec epoki, a nie dystrybuowane w sposób ciągły. Przydział uczestnika opiera się na proporcjonalnym udziale zweryfikowanych Subnet Points względem całkowitych wkładów w danym okresie. Źródło opisuje harmonogram epok jako miesięczny i podaje 10 grudnia jako początek następnej epoki w udokumentowanym widoku dashboardu.
Źródło podaje również, że program poleceń zapewnia premię równą 10% Bolts zdobytych przez aktywnych poleconych uczestników. Początkowy cel przedstawiono jako przejście z Visitor 0/5 do Trainee przy 10 Bolts, przy czym Lab Specialist przy 1 500 Bolts wskazano jako kamień milowy długoterminowy.
Aktywne podsieci i misje
Katalog podsieci jest dostępny pod adresem Jego komunikat wprowadzający brzmi: "Poznaj otwarte możliwości w BitRobot Network. Każda podsieć oferuje unikalny sposób wniesienia wkładu: pilotowanie prawdziwych lub symulowanych robotów, generowanie danych lub podłączanie posiadanych już urządzeń."
Lista możliwości obejmuje ET Fugi, opisywane jako "Zagraj w grę wideo o polowaniu na obcych używając prawdziwych robotów", z przyciskami GET STARTED i SUBNET DASHBOARD. TeleArms: RoboPlayground opisywane jest jako "Wykonuj misje pilotując wirtualne ramiona robotyczne". Axis Robotics opisywane jest jako "Przenoś ludzką inteligencję do robotyki". ZenO przedstawiane jest jako mobilna aplikacja do wideo przestrzennego zoptymalizowana pod smartfony, ze wzmocnionymi mnożnikami dla czujników LiDAR iPhone Pro.
Źródło podaje, że użytkownicy nie mogą zdobywać Bolts bezpośrednio z głównego dashboardu. Zamiast tego muszą generować Subnet Points, wykonując zadania w jednej lub kilku podsieciach. Każda podsieć ma osobne krzywe emisji i pipeline'y walidacji. TeleArms produkuje wirtualne dane manipulacji przestrzennej, podczas gdy ZenO produkuje fizyczną prawdę gruntową przestrzeni. Źródło stwierdza, że wkłady w wielu podsieciach mogą kwalifikować Access ID do odznak Dual Subnet Contributor i Multi-Subnet Specialist.
Udokumentowane ścieżki wejścia to:
- Użytkownicy PC i przeglądarek mogą wybrać SN/03 TeleArms i uruchomić wirtualne misje ramion robotycznych.
- Użytkownicy mobilni mogą pobrać ZenO na iOS lub Android.
- Gracze i teleoperatorzy mogą uruchomić SN/01 ET Fugi, aby sterować fizycznymi robotami.
Źródło podaje przykłady kwalifikującej aktywności, w tym wykonanie trzech scenariuszy manipulacji ramieniem w TeleArms lub przesłanie dwóch nagrań zadań kulinarnych przez ZenO. Uczestnikom poleca się podlinkowanie Access ID w wybranej aplikacji i zweryfikowanie, czy zdobyte Subnet Points pojawiają się na indywidualnym dashboardzie podsieci.
Źródło identyfikuje cztery produkcyjne grupy podsieci — ET Fugi, TeleArms, Axis Robotics i ZenO — i poleca TeleArms jako punkt wejścia bez sprzętu. Podaje, że ZenO na iPhone Pro z LiDAR ma najwyższy zadeklarowany mnożnik danych i poleca udział w co najmniej dwóch podsieciach tygodniowo dla dostępu do odznak multi-subnet.
Profil, odznaki i serie wkładów
Strona profilu i osiągnięć jest dostępna pod adresem W udokumentowanym koncie Access Credential Pass wyświetlał nazwę Davidcc, status ACTIVE / CLEARANCE VERIFIED, poziom Visitor, numer ID BRB-MFF-ERDO, datę wydania NOV 11, 2026 i kod polecający J3HAEE. Strona zawierała opcje SHOW OFF i DOWNLOAD.
Macierz odznak obejmowała odznaki kamieni milowych: FIRST SUBNET POINTS, FIRST REFERRAL, 25 BOLTS, 50 BOLTS, 100 BOLTS i 500 BOLTS. Odznaki serii obejmowały 7-DAY STREAK, 14-DAY STREAK i 30-DAY STREAK.
Odznaki specyficzne dla podsieci obejmowały ET FUGI: FIRST POINTS, TELEARMS: FIRST POINTS, AXIS ROBOTICS: FIRST POINTS, ZENO: FIRST POINTS, DUAL SUBNET CONTRIBUTOR, MULTI-SUBNET SPECIALIST oraz indywidualne osiągnięcia 100 BOLTS dla każdej podsieci.
Źródło podaje, że utrzymanie serii wymaga co najmniej jednego zweryfikowanego wkładu lub ukończonego zadania w każdym kolejnym 24-godzinnym okresie UTC. Ostrzega, że niskiej jakości, rozmyte lub powtarzalne zgłoszenia ZenO mogą zostać odrzucone przez automatyczną walidację i przerwać serię. Zalecanym podejściem jest priorytet jakości i wierności demonstracji zamiast przesyłania dużych wolumenów nieodpowiedniego materiału.
Udokumentowany przepływ pracy profilu obejmuje przeglądanie odblokowanych i zablokowanych odznak, wykonanie zadania TeleArms w celu zdobycia FIRST SUBNET POINTS i TELEARMS: FIRST POINTS, wykonanie zadania ZenO w celu zdobycia ZENO: FIRST POINTS i DUAL SUBNET CONTRIBUTOR, zaproszenie aktywnego uczestnika w celu zdobycia FIRST REFERRAL oraz utrzymywanie codziennych zgłoszeń dla serii 7-dniowej. Opcja DOWNLOAD w profilu pozwala zapisać grafikę Access Pass.
Zadeklarowana teza protokołu BitRobot
Główna strona BitRobot to Strona główna używa nagłówka "SOLVING REAL PROBLEMS TODAY, The world's open robotics lab." Podtytuł brzmi: "Where researchers, hardware operators, and compute providers come together to advance embodied AI." Strona zawiera linki do NETWORK, GRAND CHALLENGES, PUBLICATIONS, WHITEPAPER, ORIGIN i SHOP, a także przyciski JOIN THE NETWORK i LEARN MORE.
BitRobot opisuje ekosystem obejmujący cztery grupy: badaczy projektujących benchmarki wyzwań robotycznych, contributorów danych wykonujących zadania, dostawców mocy obliczeniowej trenujących polityki bazowe robotów oraz operatorów sprzętu wdrażających wytrenowane polityki na fizycznych robotach. Źródło podaje, że model licencjonowania komercyjnego protokołu ma zwracać wartość do skarbca sieci w celu wsparcia Bolts i wartości tokena, choć nie podaje konkretnych umów licencyjnych ani danych finansowych.
Źródło podaje również, że uczestnicy powinni zapoznać się z zadeklarowanymi formatami danych protokołu, obejmującymi trajektorie, wielokamerowe zapisy i telemetrię siły. Szerszą misję projektu opisano jako produkcję zdecentralizowanych danych bazowych dla embodied AI, z badaczami, operatorami sprzętu, dostawcami mocy obliczeniowej i contributorami danych jako kluczowymi interesariuszami. Zadeklarowane oficjalne domeny to bitrobot.ai i app.bitrobot.ai.
Topologia sieci i walidacja danych
Strona architektury sieci znajduje się pod adresem Według źródła dzieli system na węzły zbierania danych krawędziowych (Edge Data Collection Nodes), zdecentralizowane podsieci weryfikacji oraz warstwę rozliczeń konsensusu. Węzły krawędziowe obejmują smartfony, terminale symulacyjne i stanowiska teleoperacyjne.
Diagramy i opisy techniczne projektu pokazują surowe wideo, chmury punktów LiDAR i współrzędne aktuacji silników poddawane kryptograficznemu haszowaniu, sprawdzaniu ciągłości przestrzennej i kompilacji do zestawów danych robotycznych przeznaczonych do treningu modeli bazowych. Wymienione modalności danych to wideo RGB, mapy głębokości LiDAR, telemetria IMU i kinematyka silników.
BitRobot opisuje proces proof-of-physical-teleoperation, w którym walidatorzy wykorzystują automatyczne testy spójności sensorycznej do identyfikacji fałszywych zgłoszeń. Źródło podaje ZenO jako przykład: dane akcelerometru IMU są porównywane z wizualnym przepływem optycznym w celu wykrycia fałszywych lub wygenerowanych przez AI nagrań. Stwierdza, że syntetyczne lub sfałszowane dane mogą prowadzić do oflagowania konta i konfiskaty zakumulowanych Subnet Points.
Źródło poleca uczestnikom korzystanie z czystych obiektywów, stabilnego oświetlenia i stałych prędkości przesyłu Wi-Fi lub 5G. Podaje, że wyniki walidacji danych wpływają na mnożnik Subnet Points uczestnika i poleca nagrywanie w dobrze oświetlonych środowiskach z naturalnymi ruchami rąk. Przedstawiane są one jako wymagania operacyjne i zalecenia ze źródła, a nie jako niezależna gwarancja akceptacji.
Role uczestników i Grand Challenges
Portal uczestnika jest dostępny pod adresem Opisuje cztery ścieżki udziału:
- Badacze, którzy zgłaszają zadania benchmarkowe i oceniają algorytmy uczenia robotów.
- Operatorzy sprzętu, którzy podłączają ramiona robotyczne, roboty czworonożne lub mikro-łaziki do podsieci.
- Dostawcy mocy obliczeniowej, którzy dostarczają klastry GPU do treningu polityk.
- Indywidualni uczestnicy, którzy dostarczają codzienne demonstracje zadań.
Portal zawiera również Grand Challenges z dedykowanymi pulami nagród i specjalnymi transzami przydziału Bolts. Źródło podaje, że BitRobot i partnerzy badawczy mogą uruchamiać ograniczone czasowo wyzwania obejmujące kamienie milowe, takie jak zręczna manipulacja obiektami w dłoni czy teleoperacja dalekiego zasięgu o niskich opóźnieniach. Ukończenie takich wyzwań opisywane jest jako kwalifikujące do dedykowanych bonusowych Bolts poza standardowymi pulami konkurencji epok.
Uczestnicy z możliwościami deweloperskimi lub badawczymi mogą przeglądać tablicę wyzwań, składać propozycje wyspecjalizowanych podsieci lub hostować fizyczne węzły sprzętowe. Źródło wymienia roadmapę projektu jako rozwijającą się od mikro-robotów i ramion robotycznych w kierunku pełnych fizycznych ucieleśnień humanoidalnych.
Oficjalne konto X i ostrzeżenia bezpieczeństwa
Zadeklarowane oficjalne konto X BitRobot to https://x.com/BitRobotNetwork, z uchwytem @BitRobotNetwork. Źródło podaje, że profil miał ponad 109 600 obserwujących, czyli 109.6K+, i wyświetlał bio: "The world's open robotics lab. Apply now. bitrobot.ai | linktr.ee/bitrobot".
Cytowane aktualizacje konta obejmowały uruchomienie Grounded API wraz z @GroundedSI oraz stwierdzenie: "Better robot models come from better data. That takes two things: hardware that captures it fully, and tooling that turns it into training signal". Oś czasu zawierała również ogłoszenia o ekspansji podsieci, podsumowania wyzwań społeczności i kamienie milowe ekosystemu. Źródło odnosi się do osobistego uchwytu użytkownika, @Ducktumay, w kontekście prezentacji interfejsu.
Źródło ostrzega użytkowników przed klikaniem sponsorowanych reklam lub bezpośrednich wiadomości oferujących "BitRobot Token Claims" lub "Immediate Bolts Redemptions". Stwierdza, że BitRobot NIE przeprowadził swojego Token Generation Event (TGE), że legalna aktywność odbywa się na bitrobot.ai i app.bitrobot.ai oraz że członkowie zespołu nie poproszą o klucz prywatny, frazę seed ani depozyt krypto. Ponieważ nie odbył się event generacji tokena, jakakolwiek oferta obiecująca roszczenia tokenowe lub natychmiastowe wykupy była sprzeczna z zadeklarowanym statusem projektu w tamtym czasie. Podaje również, że Bolts były niezbywalnymi wewnętrznymi kredytami sieciowymi.
Użytkownikom poleca się zweryfikowanie uchwytu @BitRobotNetwork, przegląd przypiętych postów o integracjach Grounded API i harmonogramach epok oraz skorzystanie z oficjalnego Linktree pod adresem linktr.ee/bitrobot, aby znaleźć społeczność Discord. Źródło doradza zapisanie oficjalnych domen aplikacji i strony internetowej oraz traktowanie niechcianych linków do roszczeń tokenowych jako potencjalnych prób phishingu.
Praktyki wniesienia wkładu opisane przez źródło
Źródło podkreśla jakość demonstracji nad surowym wolumenem zgłoszeń. Podaje, że automatyczne systemy wizji komputerowej oceniają płynność trajektorii i ukończenie zadań, a ciemne, niestabilne lub sfabrykowane nagrania mogą zostać odrzucone lub wpłynąć na wynik zaufania walidatora.
Odradza również używanie skryptów headless do automatyzacji teleoperacji. Według źródła TeleArms i ET Fugi mogą wykryć nienaturalne lub deterministyczne mikro-ruchy, więc trajektorie symulacji powinny odzwierciedlać autentyczną kontrolę człowieka. Wkłady w wielu podsieciach przedstawiane są jako sposób na zdobycie odznaki Dual Subnet Contributor, podczas gdy codzienne zweryfikowane zgłoszenia są wymagane dla odznak serii 7-dniowej, 14-dniowej i 30-dniowej.
Źródło stwierdza, że program Bolts był we wczesnej fazie, a sieć nie uruchomiła tokena ani nie ustaliła dat migawek. Przedstawia wczesny udział, zakumulowane Bolts, odznaki serii i wyższe poziomy przydziału jako czynniki, które mogą być istotne dla ostatecznych zasad dystrybucji programu, ale nie podano ostatecznego wzoru konwersji tokenów ani harmonogramu migawek.
Twierdzenia projektu i obecny status
Zadeklarowanym celem BitRobot Network jest rozwiązanie niedoboru danych interakcji fizycznych dla embodied AI poprzez połączenie teleoperacji, symulacji, mobilnego nagrywania przestrzennego i zdecentralizowanej walidacji. Udokumentowane komponenty platformy obejmują cztery produkcyjne grupy podsieci, poświadczenia Access ID, poziomy przydziału, rozliczenia Bolts oparte na epokach, nagrody za polecenia i śledzenie wkładów oparte na odznakach.
Źródło raportuje wsparcie w wysokości 8,0 miliona dolarów od Solana Ventures, Big Brain Holdings, Protocol Labs, Anatolija Yakovenki i Raja Gokala oraz identyfikuje FrodoBots Lab jako inkubator projektu. Opisuje również sieć jako działającą przed uruchomieniem tokena, bez ustalonej daty migawki i z Bolts pozostającymi wewnętrznymi, niezbywalnymi kredytami.
Dla czytelników śledzących projekt najbliższymi wskaźnikami nazwanymi w dokumentacji są miesięczne rozliczenia epok — udokumentowany dashboard pokazywał 10 grudnia jako początek następnej epoki — wraz z możliwymi ogłoszeniami Grand Challenges i zadeklarowaną progresją roadmapy od mikro-robotów i ramion robotycznych w kierunku pełnych ucieleśnień humanoidalnych.
Na moment publikacji materiału źródłowego uczestnicy mogli uzyskać dostęp do strony onboardingowej pod adresem głównego dashboardu pod adresem katalogu podsieci pod adresem strony profilu pod adresem głównej strony protokołu pod adresem strony sieci pod adresem portalu uczestnika pod adresem oraz konta X projektu pod adresem https://x.com/BitRobotNetwork. Uczestnicy powinni weryfikować aktualne warunki programu, zasady kwalifikowalności, wymagania bezpieczeństwa oraz przyszłe ogłoszenia dotyczące tokenów lub migawek poprzez oficjalne kanały projektu.

