BitRobot Network、サブネットベースのデータ収集とBolts報酬で「世界のオープンロボティクスラボ」を展開
重要ポイント
- •BitRobot Networkは、Solana Ventures、Big Brain Holdings、Protocol Labs、およびSolana共同創設者Anatoly Yakovenko氏とRaj Gokal氏によるエンジェル投資を含む800万ドルの資金を確保し、FrodoBots Labがインキュベーターを務めている。
- •プラットフォームは4つの実運用サブネット(ET Fugi、TeleArms、Axis Robotics、ZenO)を運営し、テレオペレーション、仮想ロボットアームシミュレーション、運動学的マッピング、スマートフォン空間ビデオデータをEmbodied AI訓練向けに収集している。
- •コントリビューターは月次エポック決済を通じてサブネットポイントを譲渡不可能なBoltsに変換し、クリアランス階層はVisitorの0〜5 BoltsからLab Specialistの1,500 Boltsまで進行する。
- •参加はデポジットやガス費用なしで可能であり、ソース資料の公開時点でネットワークはトークン生成イベントを実施しておらず、スナップショット日も確定していなかった。
- •プロジェクトは物理テレオペレーションの証明による検証を採用し、IMU加速度データを視覚的オプティカルフローと照合して不正な提出を検出しており、未承諾のトークン請求オファーは潜在的なフィッシングの試みであるとユーザーに警戒を呼びかけている。
BitRobot Networkのオープンロボティクスモデル
BitRobot Networkは、Embodied AI(身体性AI)向けの物理および仮想インタラクションデータを収集する分散型プラットフォームとして「世界のオープンロボティクスラボ」を自称している。同プロジェクトの前提は、大規模言語モデル(LLM)がインターネット上のテキストや合成データの多くをすでに吸収した一方で、ロボティクスシステムが物理環境のナビゲーション、日常的な物体の操作、空間タスクの実行を学習するには、数百万時間規模の高精度・マルチモーダルなデモンストレーションデータが依然として必要であるというものだ。用語に不慣れな読者のために説明すると、Embodied AIとは、テキストだけでなく物理または仮想環境とのインタラクションを通じて学習する人工知能を指す。
同ネットワークが収集対象とするデータには、空間的軌跡、触覚フィードバック、モーターアクチュエーション-telemetry、RGBビデオ、LiDAR深度マップ、慣性計測ユニット(IMU)データが含まれる。BitRobotは、独自のロボットフリートのみに頼るのではなく、モジュール化されたサブネットを通じてロボティクス研究、テレオペレーション、データ収集を分散させていると説明する。
BitRobot NetworkはFrodoBots Labによってインキュベートされ、Solana Ventures、Big Brain Holdings、Protocol Labs、およびSolana共同創設者Anatoly Yakovenko氏とRaj Gokal氏による個人エンジェル投資を含む800万ドルの資金を確保したと説明されている。同プロジェクトはProtocol Labsを戦略的協業パートナーと位置づけ、IPFSとFilecoinの開発元であると紹介している。この支援体制はプロジェクトをSolanaエコシステム内に位置づけるものであり、FrodoBots関連のサブネット活動についてネットワークが説明するSolanaウォレット署名とも整合している。
サブネットアーキテクチャとコントリビューター報酬
ネットワークが公表する実運用サブネットは、複数のデータ収集形態をカバーしている:
- SN/01: ET Fugi — 管理されたアリーナで物理マイクロロボットを操縦するゲーミフィケーション型テレオペレーション体験。
- SN/03: TeleArms(RoboPlayground) — 仮想の多関節ロボットアームを扱うブラウザベースのミッション。物理ハードウェアは不要。
- SN/04: Axis Robotics — 人間からロボットへの運動学的マッピングと高精度モーター制御に特化したシステム。
- SN/05およびSN/06: ZenO — スマートフォンのカメラを使って、料理、掃除、衣類の折りたたみ、物体の操作といった日常的な活動を記録するモバイル空間データ記録アプリ。ソース資料によると、LiDAR搭載のiPhone Pro端末は空間ビデオに対して強化報酬を受け取る。
各サブネットはドメイン固有のサブネットポイントを付与する。ソース資料は、ポイント配分がデータ量、解像度、検証合格率などの要因に依存すると説明している。定期的なエポックの区切りで、参加者はアクティブなサブネット全体で獲得したサブネットポイントの割合に応じてネットワーク全体のBoltsを受け取る。
ネットワークは、コントリビューターのアイデンティティおよび評判レイヤーとしてAccess IDカードも使用している。ソース資料はこのカードを、単一の所有者に紐づく資格情報であるオンチェーンのソウルバウンド資格情報と説明し、参加者の主要ウォレット、Google認証、リンクされたDiscordアカウントにマッピングされると説明している。二次的なサブネットでは異なるウォレット署名(FrodoBots関連活動ではSolana、他のネットワークではEVM資格情報など)が必要な場合があるが、サブネットポイントは同じAccess IDに集約される。
公表されているクリアランス階層は、Visitor、Trainee、Research Aide、Lab Technician、Lab Specialist、Network Luminaryを含む。ソース資料は次のしきい値を列挙している:Visitorは0〜5 Bolts、Traineeは10 Bolts、Research Aideは50 Bolts、Lab Technicianは250 Bolts、Lab Specialistは1,500 Bolts。Network LuminaryのBoltsしきい値は示されていない。
BitRobotによれば、参加は無料で、説明されている貢献活動に対して資金デポジット、流動性ポジション、ガス支出は不要である。参加者は物理的なデモンストレーション、仮想シミュレーション、または空間ビデオ記録を通じてポイントを生み出す。Boltsは譲渡不可能なネットワーク内部クレジットとされており、ソース資料の公開時点でネットワークはトークン生成イベントを実施していなかった。
Access IDオンボーディングとアカウント詳細
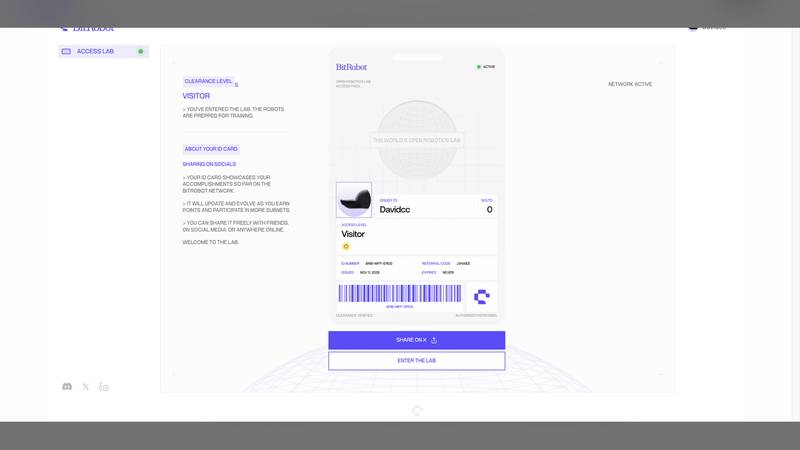
ソース資料は、クリアランスレベルVisitor、Access ID /BRB-MFF-ERDO、接続ウォレット表示が Trust ByBsBf..ebul' であるアカウント Davidcc を用いた実テストを記録している。テストは「KyberSwap 5-Block Standard」に従ったと記されている。
オンボーディングターミナルは IDにはユーザー名Davidcc、ステータス ACTIVE / AUTHORIZED PERSONNEL、ベースライン階層 VISITOR、識別子 /BRB-MFF-ERDO、発行タイムスタンプ NOV 11, 2026、有効期限設定 NEVER、紹介コード J3HAEE が表示された。インターフェースには「Your ID card showcases your accomplishments so far on the BitRobot Network. It will update and evolve as you earn points and participate in more subnets.」というメッセージとともに、SHARE ON X および ENTER THE LAB ボタンが含まれていた。
ソース資料は、コントリビューターtelemetryを初期化し、サブネット全体の活動をSolanaまたはEVMウォレットアドレスに関連付けるにはAccess IDが必要であると述べている。カードは生涯のBoltsを追跡する恒久的なコントリビューターパスポートであると説明されている。また、登録時に使用した主要資格情報へのアクセスを保持し、シードフレーズを第三者と共有しないようユーザーに助言している。
公表されているオンボーディング手順は、 THE LAB** をクリックするというもの。テストで引用されたアカウント詳細は、Davidcc、/BRB-MFF-ERDO、紹介コード J3HAEE、Visitor階層、恒久的な有効期限だった。
ダッシュボードとエポック会計
メインダッシュボードは STATUS: VISITOR と、VISITOR (0 / 5 BOLTS)、TRAINEE (10 BOLTS)、RESEARCH AIDE (50 BOLTS)、LAB TECHNICIAN (250 BOLTS)、LAB SPECIALIST (1,500 BOLTS) というマイルストーンロードマップが表示されていた。ページには「Deep dive on BitRobot's unified rewards program: LEARN MORE.」というプロンプト付きの Bolt Program Overview バナーもあった。
ダッシュボードのtelemetryグリッドには THIS EPOCH、LAST EPOCH、LIFETIME BOLTS、REFERRALS が含まれていた。記録されたアカウントでは、次のエポックは Dec 10 開始と表示され、前のエポックは前日に終了しており、表示されたBolts残高はいずれも0だった。紹介実績は0件だった。ナビゲーションオプションにはDashboard、Contribute、Profile、Documentation、Shop、Whitepaperが含まれていた。
BitRobotは、Boltsが継続的に分配されるのではなくエポック終了時に計算・決済されると説明している。参加者の配分は、該当期間中の総貢献に対する検証済みサブネットポイントの按分比例シェアに基づく。ソース資料はエポックスケジュールを月次と説明し、記録されたダッシュボード表示では次のエポックをDec 10としている。
ソース資料はまた、紹介プログラムがアクティブな被紹介コントリビューターが獲得したBoltsの10%に相当するボーナスを提供すると述べている。初期目標はVisitorの0/5からTraineeの10 Boltsへの移行とされ、Lab Specialistの1,500 Boltsが中長期的なマイルストーンとして示されている。
アクティブなサブネットとミッション
サブネットディレクトリは open opportunities across the BitRobot Network. Each subnet offers a unique way to contribute, by piloting real or simulated robots, generating data, or connecting devices you already own.」
掲載されている機会には、GET STARTED と SUBNET DASHBOARD ボタン付きで「Play an alien-hunting video game using real robots.」と説明されるET Fugiが含まれる。TeleArms: RoboPlaygroundは「Complete missions piloting virtual robot arms.」と説明される。Axis Roboticsは「Transfer human intelligence into robotics.」と説明される。ZenOはスマートフォンに最適化されたモバイル空間ビデオアプリとして提示され、iPhone ProのLiDARセンサーに対してブースト倍率が適用される。
ソース資料によると、ユーザーはメインダッシュボードから直接Boltsを獲得することはできない。代わりに、1つ以上のサブネットでタスクを完了してサブネットポイントを生成する必要がある。各サブネットには独自のエミッションカーブと検証パイプラインがある。TeleArmsは仮想空間操作データを生成し、ZenOは物理的な空間グラウンドトゥルースを生成する。ソース資料は、複数サブネットにわたる貢献によりAccess IDが Dual Subnet Contributor および Multi-Subnet Specialist バッジの対象となり得ると述べている。
記録された参入経路は以下の通り:
- PCおよびブラウザユーザーはSN/03 TeleArmsを選択し、仮想ロボットアームミッションを開始できる。
- モバイルユーザーはiOSまたはAndroid向けZenOをダウンロードできる。
- ゲーマーおよびテレオペレーターはSN/01 ET Fugiを起動して物理ロボットを操作できる。
ソース資料は、TeleArmsで3つのアーム操作シナリオを完了する、またはZenOを通じて2つの調理タスクビデオを提出するといった、適格な活動の例を挙げている。参加者は選択したアプリケーション内でAccess IDをリンクし、獲得したサブネットポイントが個別のサブネットダッシュボードに表示されることを確認するよう指示されている。
ソース資料は4つの実運用サブネットグループ(ET Fugi、TeleArms、Axis Robotics、ZenO)を特定し、TeleArmsをハードウェア不要の参入ポイントとして推奨している。LiDAR搭載iPhone ProでのZenOが最高のデータ倍率を有するとし、マルチサブネットバッジへのアクセスのために週に最低2つのサブネットに参加することを推奨している。
プロフィール、バッジ、貢献ストリーク
プロフィールおよび実績ページは Credential PassにハンドルDavidcc、ステータス ACTIVE / CLEARANCE VERIFIED、階層Visitor、ID番号 BRB-MFF-ERDO、発行日 NOV 11, 2026、紹介コード J3HAEE が表示された。ページには SHOW OFF と DOWNLOAD オプションが含まれていた。
バッジマトリクスには、FIRST SUBNET POINTS、FIRST REFERRAL、25 BOLTS、50 BOLTS、100 BOLTS、500 BOLTS のマイルストーンバッジが含まれていた。ストリークバッジとしては 7-DAY STREAK、14-DAY STREAK、30-DAY STREAK が記載されていた。
サブネット固有のバッジには、ET FUGI: FIRST POINTS、TELEARMS: FIRST POINTS、AXIS ROBOTICS: FIRST POINTS、ZENO: FIRST POINTS、DUAL SUBNET CONTRIBUTOR、MULTI-SUBNET SPECIALIST、および各サブネットごとの個別100 Bolts実績が含まれていた。
ソース資料によると、ストリークを維持するには、連続する24時間(UTC)ごとの期間内に少なくとも1つの検証済み貢献または完了タスクが必要である。低品質、不鮮明、または反復的なZenOの提出は自動検証で拒否され、ストリークが中断される可能性があると警告している。推奨されるアプローチは、大量の不適切な素材を提出するのではなく、デモンストレーションの品質と忠実度を優先することである。
記録されたプロフィールのワークフローは、ロック解除済みとロック中のバッジを確認し、FIRST SUBNET POINTS と TELEARMS: FIRST POINTS を目指してTeleArmsのタスクを完了し、ZENO: FIRST POINTS と DUAL SUBNET CONTRIBUTOR を目指してZenOのタスクを完了し、FIRST REFERRAL を目指してアクティブな参加者を招待し、7日間ストリークのために毎日の提出を維持すること。プロフィールの DOWNLOAD オプションでAccess Passのグラフィックを保存できる。
BitRobotが提示するプロトコルの理念
BitRobotのメインウェブサイトは "SOLVING REAL PROBLEMS TODAY, The world's open robotics lab."。サブ見出しは "Where researchers, hardware operators, and compute providers come together to advance embodied AI."。サイトには NETWORK、GRAND CHALLENGES、PUBLICATIONS、WHITEPAPER、ORIGIN、SHOP へのリンクと、JOIN THE NETWORK および LEARN MORE ボタンが含まれている。
BitRobotは、ロボット課題ベンチマークを設計する研究者、タスクを実行するデータコントリビューター、ロボット基盤ポリシーを訓練する計算プロバイダー、訓練済みポリシーを物理ロボットに展開するハードウェアオペレーターという4つのグループが関わるエコシステムを説明している。ソース資料によると、プロトコルの商用ライセンスモデルは、Boltsとトークン価値を支えるために価値をネットワークのトレジャリーに還元することを意図しているが、具体的なライセンス契約や財務数値は提示されていない。
ソース資料はまた、参加者が軌跡、マルチアングルカメラフィード、力覚telemetryといったプロトコルが掲げるデータ形式を確認すべきだと述べている。プロジェクトのより広いミッションは、研究者、ハードウェアオペレーター、計算プロバイダー、データコントリビューターを主要ステークホルダーとして、Embodied AI向けの分散型基盤データを生み出すことと説明されている。公表されている公式ドメインは bitrobot.ai と app.bitrobot.ai である。
ネットワークトポロジーとデータ検証
ネットワークアーキテクチャページは
プロジェクトの図面および技術的説明によると、生のビデオ、LiDARポイントクラウド、モーターアクチュエーション座標は暗号学的にハッシュ化され、空間的連続性が検証され、基盤モデル訓練用のロボティクスデータセットに編成される。列挙されているデータモダリティは、RGBビデオ、LiDAR深度マップ、IMU telemetry、モーターキネマティクスである。
BitRobotは、検証者が自動化された感覚一貫性チェックを用いて不正な提出を特定する、物理テレオペレーションの証明プロセスを説明している。ソース資料はZenOを例に挙げている:IMU加速度データが視覚的オプティカルフローと照合され、偽物またはAI生成ビデオを検出する。合成データやなりすましデータは、アカウントのフラグ立てと蓄積されたサブネットポイントの没収につながり得ると述べている。
ソース資料は、コントリビューターに清潔なカメラレンズ、安定した照明、一貫したWi-Fiまたは5Gのアップロード速度の使用を推奨している。データ検証スコアはコントリビューターのサブネットポイント倍率に影響するとし、自然な手の動きで十分に照明の取れた環境で記録することを推奨している。これらはソース資料における運用上の要件・推奨事項として提示されており、受領の独立した保証ではない。
コントリビューターの役割とGrand Challenges
コントリビューターポータルは
- 研究者:ベンチマークタスクを提出し、ロボット学習アルゴリズムを評価する。
- ハードウェアオペレーター:ロボットアーム、四足歩行ロボット、マイクロローバーをサブネットに接続する。
- 計算プロバイダー:ポリシー訓練用のGPUクラスタを提供する。
- 個人コントリビューター:日常のタスクデモンストレーションを提供する。
ポータルには、専用の賞金プールと特別なBolts配分トランシェを備えたGrand Challenges(グランドチャレンジ)もある。ソース資料によると、BitRobotと研究パートナーは、器用な手のひら内物体操作や低遅延・長距離テレオペレーションといったマイルストーンに関する期間限定チャレンジを開始する場合がある。こうしたチャレンジの完了は、標準的なエポック競争プール外の専用ボーナスBoltsの対象となると説明されている。
開発または研究能力を持つ参加者は、チャレンジボードを確認し、特殊サブネットの運営提案を提出したり、物理ハードウェアノードをホストしたりできる。ソース資料は、プロジェクトのロードマップをマイクロロボットとロボットアームから完全なヒューマノイド身体への拡張として列挙している。
公式Xアカウントとセキュリティ警告
BitRobotの公式Xアカウントはhttps://x.com/BitRobotNetworkで、ハンドルは @BitRobotNetwork。ソース資料は、プロフィールが 109,600人以上のフォロワー(109.6K+)を擁し、バイオに "The world's open robotics lab. Apply now. bitrobot.ai | linktr.ee/bitrobot" と表示していたと報じている。
アカウントで引用された更新には、@GroundedSI とのGrounded APIの立ち上げと、「Better robot models come from better data. That takes two things: hardware that captures it fully, and tooling that turns it into training signal」という声明が含まれていた。タイムラインには、サブネット拡張の告知、コミュニティチャレンジのまとめ、エコシステムのマイルストーンも含まれていた。ソース資料は、インターフェースの表示に関連して個人ユーザーハンドル @Ducktumay に言及している。
ソース資料は、「BitRobot Token Claims」や「Immediate Bolts Redemptions」を謳うスポンサー広告やダイレクトメッセージをクリックしないようユーザーに警告している。BitRobotはトークン生成イベント(TGE)を 実施していない こと、正当な活動は bitrobot.ai と app.bitrobot.ai で行われること、チームメンバーが秘密鍵、シードフレーズ、暗号資産のデポジットを求めることはないことを述べている。トークン生成イベントが実施されていない以上、トークン請求や即時償還を約束する勧誘は、当時のプロジェクトの公表状況に反するものだった。また、Boltsは譲渡不可能なネットワーク内部クレジットであるとしている。
ユーザーは @BitRobotNetwork ハンドルを確認し、Grounded API統合やエポックスケジュールに関する固定投稿を確認し、プロフィールのLinktree(linktr.ee/bitrobot)からDiscordコミュニティを探すよう指示されている。ソース資料は、公式アプリケーションとウェブサイトのドメインをブックマークし、未承諾のトークン請求リンクを潜在的なフィッシングの試みとして扱うよう助言している。
ソース資料が説明する貢献プラクティス
ソース資料は、提出量そのものよりもデモンストレーションの品質を重視している。自動化されたコンピュータビジョンシステムが軌跡の滑らかさとタスク完了を評価し、暗い、不安定な、または捏造されたビデオは拒否されたり、バリデーターの信頼スコアに影響を与えたりし得ると述べている。
また、ヘッドレススクリプトによるテレオペレーションの自動化にも反対している。ソース資料によると、TeleArmsとET Fugiは不自然または決定論的な微細な動きを検出できるため、シミュレーションの軌跡は本物の人間の操作を反映すべきである。複数サブネットへの貢献はDual Subnet Contributorバッジを目指す方法として提示され、7日、14日、30日のストリークバッジには毎日の検証済み提出が必要とされる。
ソース資料は、Boltsプログラムが初期段階にあり、ネットワークがトークンを開始しておらずスナップショット日も確定していないと述べている。早期参加、蓄積されたBolts、ストリークバッジ、より高いクリアランス階層は、プログラムの最終的な分配規則に関連し得る要因として提示されているが、最終的なトークン換算式やスナップショットスケジュールは提示されていない。
プロジェクトの主張と現在の状況
BitRobot Networkの掲げる目的は、テレオペレーション、シミュレーション、モバイル空間記録、分散型検証を組み合わせることで、Embodied AI向けの物理インタラクションデータの不足に対処することである。プラットフォームの記録された構成要素には、4つの実運用サブネットグループ、Access ID資格情報、クリアランス階層、エポックベースのBolts会計、紹介報酬、バッジベースの貢献追跡が含まれる。
ソース資料は、Solana Ventures、Big Brain Holdings、Protocol Labs、Anatoly Yakovenko氏、Raj Gokal氏からの800万ドルの資金支援を報じており、FrodoBots Labをプロジェクトのインキュベーターとして特定している。また、ネットワークがトークン開始前の段階で運用されており、スナップショット日は確定しておらず、Boltsは内部の譲渡不可能クレジットのままであると説明している。
今後このプロジェクトを追跡する読者にとって、資料に記載された最も近い指標は月次のエポック決済(記録されたダッシュボードでは次のエポック開始日としてDec 10が表示されていた)であり、それに加えてGrand Challengeの発表の可能性と、マイクロロボットとロボットアームから完全なヒューマノイド身体へ進展するとされたロードマップがある。
ソース資料の公開時点で、コントリビューターは

